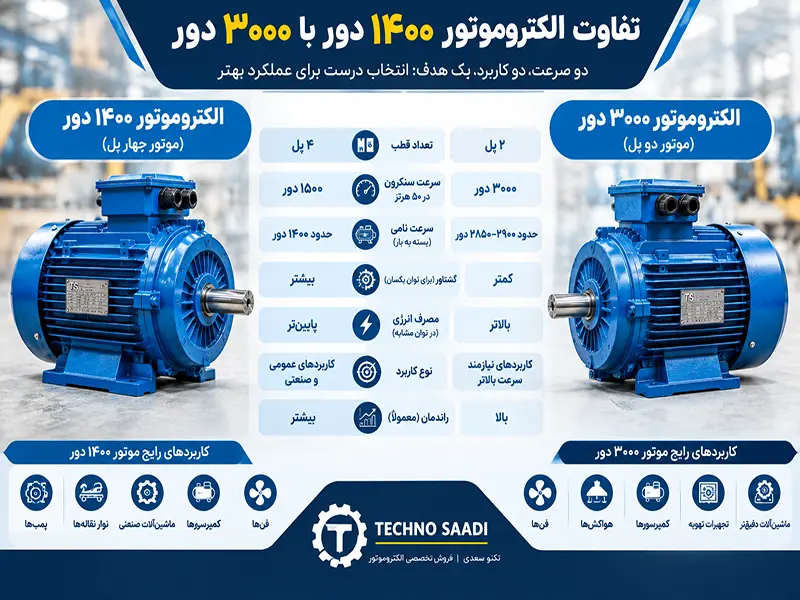
تفاوت الکتروموتور ۱۴۰۰ دور با ۳۰۰۰ دور چیست؟
تفاوت الکتروموتور ۱۴۰۰ دور با ۳۰۰۰ دور فقط به سرعت چرخش آنها محدود نمیشود. این دو گروه موتور از نظر تعداد قطب، سرعت سنکرون، سرعت واقعی محور، گشتاور، نوع کاربرد و نحوه انتخاب برای تجهیزات صنعتی با یکدیگر تفاوت دارند.
در شبکه برق ۵۰ هرتز، موتورهای دو پل دارای سرعت سنکرون ۳۰۰۰ دور بر دقیقه و موتورهای چهار پل دارای سرعت سنکرون ۱۵۰۰ دور بر دقیقه هستند. با این حال، در موتورهای القایی سرعت واقعی محور کمی کمتر از سرعت سنکرون است؛ به همین دلیل در بازار به موتور چهار پل معمولاً «الکتروموتور ۱۴۰۰ دور» و به موتور دو پل «الکتروموتور ۳۰۰۰ دور» گفته میشود.
بنابراین هنگام انتخاب بین موتور ۱۴۰۰ دور و ۳۰۰۰ دور نباید فقط به عدد دور موتور توجه کرد. توان، گشتاور، نوع بار، شرایط راهاندازی، روش انتقال قدرت و سرعت مورد نیاز دستگاه نیز باید بررسی شود.
تفاوت اصلی الکتروموتور ۱۴۰۰ دور با ۳۰۰۰ دور
در یک شبکه ۵۰ هرتز، تفاوت اصلی این دو موتور به تعداد قطبهای مغناطیسی آنها مربوط میشود.
| مشخصات | الکتروموتور ۱۴۰۰ دور | الکتروموتور ۳۰۰۰ دور |
|---|---|---|
| تعداد قطب معمول | ۴ پل | ۲ پل |
| سرعت سنکرون در ۵۰ هرتز | ۱۵۰۰ دور | ۳۰۰۰ دور |
| سرعت واقعی | کمتر از ۱۵۰۰ دور | کمتر از ۳۰۰۰ دور |
| سرعت چرخش | پایینتر | بالاتر |
| گشتاور برای توان یکسان | بیشتر | کمتر |
| کاربرد کلی | کاربردهای عمومی و صنعتی | کاربردهای نیازمند سرعت بالاتر |
| امکان استفاده با گیربکس | بله | بله |
| امکان کنترل با اینورتر | در صورت سازگاری | در صورت سازگاری |
اعداد ۱۵۰۰ و ۳۰۰۰ دور در جدول، سرعت سنکرون هستند و سرعت واقعی موتور القایی معمولاً به دلیل لغزش کمتر است.
چرا به موتور ۱۵۰۰ دور، الکتروموتور ۱۴۰۰ دور گفته میشود؟
یکی از سؤالات رایج هنگام خرید موتور این است که چرا موتور چهار پل را هم «۱۵۰۰ دور» و هم «۱۴۰۰ دور» مینامند.
سرعت سنکرون از رابطه زیر به دست میآید:
Ns=120fPN_s=\frac{120f}{P}
در این رابطه:
NsN_s سرعت سنکرون بر حسب دور بر دقیقه است.
ff فرکانس برق بر حسب هرتز است.
PP تعداد قطبهای موتور است.
برای یک موتور چهار پل در فرکانس ۵۰ هرتز:
Ns=120×504=1500N_s=\frac{120\times50}{4}=1500
بنابراین میدان مغناطیسی دوار با سرعت ۱۵۰۰ دور بر دقیقه حرکت میکند.
اما موتور القایی برای تولید گشتاور باید مقداری لغزش داشته باشد. به همین دلیل سرعت واقعی محور کمتر از ۱۵۰۰ دور خواهد بود. بسته به طراحی موتور و شرایط بار، سرعت نامی میتواند در محدودهای مانند ۱۴۰۰ تا ۱۴۸۰ دور بر دقیقه قرار گیرد.
به همین دلیل در بازار ایران عبارت الکتروموتور ۱۴۰۰ دور برای بسیاری از موتورهای چهار پل استفاده میشود.
برای نمونه، ABB در مشخصات یک موتور چهار پل ۵۰ هرتز، سرعت سنکرون ۱۵۰۰ rpm و سرعت نامی ۱۴۷۸ rpm را نشان میدهد.
چرا الکتروموتور ۳۰۰۰ دور دقیقاً ۳۰۰۰ دور نیست؟
همین موضوع درباره موتور ۳۰۰۰ دور نیز وجود دارد.
برای یک موتور دو پل در فرکانس ۵۰ هرتز:
Ns=120×502=3000N_s=\frac{120\times50}{2}=3000
بنابراین سرعت سنکرون ۳۰۰۰ دور بر دقیقه است.
اما در موتور القایی، سرعت واقعی روتور کمی کمتر از سرعت سنکرون خواهد بود. بنابراین ممکن است روی پلاک یک موتور دو پل، سرعت نامی کمتر از ۳۰۰۰ دور بر دقیقه درج شده باشد.
پس عبارت «الکتروموتور ۳۰۰۰ دور» در بازار لزوماً به معنی سرعت واقعی دقیقاً ۳۰۰۰ rpm نیست؛ معمولاً به خانواده موتورهای دو پل با سرعت سنکرون ۳۰۰۰ rpm اشاره دارد.
وزارت انرژی آمریکا نیز سرعت سنکرون موتورهای ۲ پل و ۴ پل در شبکه ۵۰ هرتز را بهترتیب ۳۰۰۰ و ۱۵۰۰ دور اعلام میکند و توضیح میدهد که موتورهای القایی به دلیل لغزش با سرعتی کمتر از سرعت سنکرون کار میکنند.
لغزش موتور ۱۴۰۰ و ۳۰۰۰ دور چیست؟
لغزش یکی از مهمترین تفاوتهای مفهومی بین سرعت سنکرون و سرعت واقعی موتور است.
فرمول لغزش به صورت زیر است:
s=Ns−NrNss=\frac{N_s-N_r}{N_s}
در این رابطه:
ss لغزش موتور است.
NsN_s سرعت سنکرون است.
NrN_r سرعت واقعی روتور است.
برای مثال، اگر یک موتور چهار پل سرعت سنکرون ۱۵۰۰ دور و سرعت واقعی ۱۴۵۰ دور داشته باشد، اختلاف سرعت میان میدان و روتور وجود دارد.
همین اصل در موتور دو پل نیز وجود دارد. اگر سرعت سنکرون ۳۰۰۰ دور باشد، سرعت واقعی محور میتواند کمی پایینتر از آن قرار گیرد.
بنابراین برای خرید موتور، سرعت درجشده روی پلاک موتور از عبارت بازاری «۱۴۰۰ دور» یا «۳۰۰۰ دور» دقیقتر است.
تفاوت گشتاور الکتروموتور ۱۴۰۰ دور و ۳۰۰۰ دور
یکی از مهمترین تفاوتهای عملی این دو موتور، رابطه بین سرعت و گشتاور است.
رابطه تقریبی توان، گشتاور و سرعت به صورت زیر بیان میشود:
T=9550PnT=\frac{9550P}{n}
در این رابطه:
TT گشتاور بر حسب نیوتنمتر است.
PP توان موتور بر حسب کیلووات است.
nn سرعت موتور بر حسب دور بر دقیقه است.
در نتیجه، اگر دو موتور توان یکسانی داشته باشند، موتور با سرعت پایینتر معمولاً گشتاور بیشتری خواهد داشت.
به عنوان یک مثال ساده، فرض کنیم هر دو موتور ۵٫۵ کیلووات باشند:
موتور حدود ۱۴۰۰ دور:
T≈9550×5.51400T\approx\frac{9550\times5.5}{1400}
که حدود ۳۷٫۵ نیوتنمتر میشود.
موتور حدود ۳۰۰۰ دور:
T≈9550×5.53000T\approx\frac{9550\times5.5}{3000}
که حدود ۱۷٫۵ نیوتنمتر میشود.
این محاسبه ساده نشان میدهد که برای توان مشابه، موتور ۱۴۰۰ دور میتواند گشتاور بیشتری در اختیار قرار دهد.
البته گشتاور واقعی هر موتور باید بر اساس اطلاعات پلاک و کاتالوگ سازنده بررسی شود و این رابطه برای مقایسه تقریبی توان و سرعت کاربرد دارد.
موتور ۱۴۰۰ دور بهتر است یا ۳۰۰۰ دور؟
پاسخ این سؤال به نوع دستگاه بستگی دارد.
نمیتوان گفت الکتروموتور ۱۴۰۰ دور همیشه بهتر از ۳۰۰۰ دور است یا برعکس. هر دو موتور برای شرایط متفاوتی طراحی و استفاده میشوند.
اگر دستگاه به سرعت بالاتر نیاز داشته باشد، موتور دو پل میتواند گزینه مناسبی باشد.
اگر دستگاه به گشتاور بیشتر در سرعت پایینتر نیاز داشته باشد، موتور چهار پل میتواند مناسبتر باشد.
بنابراین انتخاب موتور باید بر اساس مشخصات واقعی دستگاه انجام شود.
کاربردهای الکتروموتور ۱۴۰۰ دور
موتورهای چهار پل با سرعت کاری حدود ۱۴۰۰ دور در بسیاری از کاربردهای صنعتی مورد استفاده قرار میگیرند.
از جمله:
پمپهای صنعتی
نوار نقالهها
ماشینآلات صنعتی
دستگاههای انتقال مواد
کمپرسورها
فنها
تجهیزات تولیدی
سیستمهای موتور و گیربکس
ماشینآلات کشاورزی
موتورهای چهار پل به دلیل ترکیب سرعت و گشتاور، در بسیاری از کاربردهای عمومی صنعتی مورد توجه قرار میگیرند.
ABB در راهنمای فنی انتخاب موتور و درایو، یک نمونه موتور چهار پل ۵۰ هرتز با سرعت سنکرون ۱۵۰۰ rpm و سرعت نامی ۱۴۸۰ rpm را بررسی میکند و آن را در یک مثال مربوط به نقطه کاری پمپ مقایسه میکند.
کاربردهای الکتروموتور ۳۰۰۰ دور
موتورهای دو پل معمولاً در کاربردهایی استفاده میشوند که سرعت بالاتر اهمیت دارد.
برخی کاربردها عبارتاند از:
فنهای صنعتی
هواکشها
برخی پمپها
کمپرسورها
سیستمهای تهویه
ماشینآلات دوار
تجهیزات فرآیندی
برخی کاربردهای انتقال مستقیم
WEG نیز در محصولات صنعتی خود موتورهای دو پل و چهار پل را برای کاربردهای مختلف ارائه میکند و نمونههایی از موتورهای دو پل با سرعت سنکرون ۳۰۰۰ rpm و موتورهای چهار پل با سرعت سنکرون ۱۵۰۰ rpm دارد.
تفاوت موتور ۱۴۰۰ و ۳۰۰۰ دور در مصرف انرژی
نمیتوان صرفاً بر اساس تعداد دور گفت که موتور ۱۴۰۰ دور مصرف برق بیشتری دارد یا موتور ۳۰۰۰ دور.
مصرف انرژی به عوامل مختلفی مانند:
توان موتور
راندمان
میزان بار
مدت زمان کارکرد
روش کنترل سرعت
شرایط کاری
طراحی موتور
وابسته است.
برای مقایسه مصرف انرژی، باید مشخصات واقعی دو موتور و نقطه کاری دستگاه بررسی شود.
بنابراین انتخاب موتور کممصرف فقط با توجه به «۱۴۰۰ دور» یا «۳۰۰۰ دور» صحیح نیست.
تفاوت موتور ۱۴۰۰ دور و ۳۰۰۰ دور در راهاندازی
شرایط راهاندازی موتور به طراحی موتور، بار متصل، توان، گشتاور راهاندازی و روش راهاندازی بستگی دارد.
در موتورهای صنعتی ممکن است از روشهایی مانند:
راهاندازی مستقیم
ستاره-مثلث
سافتاستارتر
اینورتر
استفاده شود.
روش مناسب باید بر اساس جریان راهاندازی، گشتاور مورد نیاز و شرایط شبکه انتخاب شود.
بنابراین نمیتوان صرفاً بر اساس دو پل یا چهار پل بودن موتور، یک روش راهاندازی مشخص را برای تمام کاربردها تعیین کرد.
موتور ۱۴۰۰ دور یا ۳۰۰۰ دور برای پمپ؟
هر دو نوع موتور میتوانند در کاربردهای پمپاژ استفاده شوند، اما انتخاب آنها به مشخصات پمپ بستگی دارد.
در یک سیستم پمپاژ باید مواردی مانند:
دبی
هد
توان
سرعت مورد نیاز
گشتاور
نوع پمپ
شرایط راهاندازی
بررسی شود.
در برخی کاربردها موتور ۳۰۰۰ دور میتواند با طراحی پمپ سازگار باشد، در حالی که در کاربرد دیگری موتور ۱۴۰۰ دور یا یک سیستم موتور و گیربکس مناسبتر خواهد بود.
بنابراین نمیتوان صرفاً با گفتن «پمپ به موتور ۳۰۰۰ دور نیاز دارد» یا «پمپ باید ۱۴۰۰ دور باشد» تصمیم گرفت.
موتور ۱۴۰۰ دور یا ۳۰۰۰ دور برای فن؟
برای فنها، موتور دو پل و چهار پل هر دو میتوانند مورد استفاده قرار گیرند.
انتخاب سرعت به طراحی فن، دبی، فشار و سرعت مورد نیاز بستگی دارد.
در بعضی سیستمهای تهویه، سرعت بالاتر میتواند مستقیماً با طراحی فن سازگار باشد؛ در بعضی کاربردها نیز سرعت پایینتر یا کنترلشده مورد نیاز است.
به همین دلیل بهتر است موتور بر اساس منحنی عملکرد فن و نقطه کاری سیستم انتخاب شود.
موتور ۱۴۰۰ دور یا ۳۰۰۰ دور برای گیربکس؟
هر دو موتور را میتوان در سیستمهای موتور و گیربکس استفاده کرد.
اما اگر هدف رسیدن به سرعت خروجی پایین و گشتاور بالاتر باشد، انتخاب موتور ۱۴۰۰ دور میتواند از نظر نسبت تبدیل مورد نیاز متفاوت باشد.
برای مثال، وقتی یک موتور با سرعت حدود ۱۴۰۰ دور به گیربکس متصل میشود، گیربکس باید سرعت ورودی را تا سرعت خروجی مورد نیاز کاهش دهد.
در مقابل، موتور ۳۰۰۰ دور به نسبت تبدیل بیشتری برای رسیدن به یک سرعت خروجی مشخص نیاز خواهد داشت.
بنابراین هنگام انتخاب موتور و گیربکس باید این موارد به صورت یک مجموعه بررسی شوند:
سرعت موتور
توان موتور
گشتاور موتور
نسبت تبدیل
سرعت خروجی
گشتاور خروجی
نوع بار
تفاوت موتور ۱۴۰۰ دور و ۳۰۰۰ دور با اینورتر
هر دو نوع موتور میتوانند در صورت سازگاری با درایو، با اینورتر کنترل شوند.
اینورتر با تغییر فرکانس تغذیه، سرعت میدان مغناطیسی موتور را تغییر میدهد و امکان کنترل سرعت را فراهم میکند.
اما هنگام استفاده از اینورتر باید مشخصات موتور مانند:
توان
ولتاژ
جریان
فرکانس
سرعت نامی
ضریب توان
در تنظیمات درایو وارد شود.
همچنین محدوده سرعت مجاز موتور، خنککاری و محدودیتهای مکانیکی باید بررسی شوند.
آیا موتور ۳۰۰۰ دور گشتاور کمتری دارد؟
برای توان یکسان، بله؛ موتور با سرعت بالاتر معمولاً گشتاور نامی کمتری دارد.
رابطه توان، سرعت و گشتاور نشان میدهد که با افزایش سرعت، برای یک توان ثابت، گشتاور کاهش پیدا میکند.
اما این موضوع به معنی ضعیفتر بودن موتور ۳۰۰۰ دور نیست. موتور ۳۰۰۰ دور برای کاربردی طراحی میشود که به سرعت بالاتر نیاز دارد و انتخاب آن باید بر اساس نیاز دستگاه انجام شود.
جدول انتخاب موتور ۱۴۰۰ دور یا ۳۰۰۰ دور
| شرایط کاربرد | گزینه محتمل |
|---|---|
| نیاز به سرعت بالاتر | موتور ۳۰۰۰ دور |
| نیاز به گشتاور بیشتر در سرعت پایینتر | موتور ۱۴۰۰ دور |
| برخی فنهای پرسرعت | موتور ۳۰۰۰ دور |
| بسیاری از کاربردهای عمومی صنعتی | موتور ۱۴۰۰ دور |
| برخی پمپها | بسته به طراحی پمپ |
| برخی کمپرسورها | بسته به طراحی کمپرسور |
| سیستم موتور و گیربکس | هر دو، بسته به نسبت تبدیل |
| سیستم مجهز به اینورتر | هر دو، در صورت سازگاری |
این جدول یک راهنمای عمومی است و جایگزین بررسی مشخصات فنی دستگاه و موتور نمیشود.
هنگام خرید الکتروموتور ۱۴۰۰ یا ۳۰۰۰ دور چه نکاتی را بررسی کنیم؟
قبل از خرید، بهتر است اطلاعات زیر مشخص شود:
۱. توان مورد نیاز
توان موتور باید با بار دستگاه سازگار باشد.
۲. سرعت مورد نیاز
مشخص کنید محور دستگاه باید با چه سرعتی کار کند.
۳. گشتاور مورد نیاز
اگر دستگاه در راهاندازی یا حین کار به گشتاور بالایی نیاز دارد، این پارامتر اهمیت زیادی دارد.
۴. نوع بار
فن، پمپ، کمپرسور، نوار نقاله و ماشینآلات تولیدی رفتار یکسانی ندارند.
۵. ولتاژ و فرکانس
موتور باید با شبکه برق و سیستم کنترل سازگار باشد.
۶. روش انتقال قدرت
مشخص کنید موتور مستقیماً به دستگاه متصل میشود یا از کوپلینگ، تسمه، زنجیر یا گیربکس استفاده خواهد شد.
۷. شرایط محیطی
دما، رطوبت، گردوغبار و شرایط محیطی در انتخاب موتور اهمیت دارند.
۸. اطلاعات پلاک
به جای تکیه بر عنوان «۱۴۰۰ دور» یا «۳۰۰۰ دور»، مشخصات واقعی پلاک موتور را بررسی کنید.
جمعبندی تفاوت الکتروموتور ۱۴۰۰ دور با ۳۰۰۰ دور
تفاوت الکتروموتور ۱۴۰۰ دور با ۳۰۰۰ دور در درجه اول به تعداد قطب و سرعت سنکرون مربوط میشود.
در شبکه ۵۰ هرتز، موتور دو پل دارای سرعت سنکرون ۳۰۰۰ دور و موتور چهار پل دارای سرعت سنکرون ۱۵۰۰ دور است. در موتورهای القایی، سرعت واقعی محور به دلیل لغزش کمی کمتر از این مقادیر خواهد بود.
موتور ۳۰۰۰ دور سرعت بالاتری دارد و میتواند برای برخی فنها، پمپها، کمپرسورها و تجهیزات دوار مناسب باشد. موتور ۱۴۰۰ دور نیز به دلیل سرعت پایینتر و گشتاور بیشتر برای بسیاری از کاربردهای عمومی و صنعتی مورد استفاده قرار میگیرد.
بنابراین انتخاب بین الکتروموتور ۱۴۰۰ دور و ۳۰۰۰ دور نباید بر اساس اینکه کدام موتور «بهتر» است انجام شود؛ بلکه باید بر اساس توان، سرعت، گشتاور، نوع بار، شرایط راهاندازی و مشخصات واقعی دستگاه تصمیم گرفت.
سوالات متداول
تفاوت الکتروموتور ۱۴۰۰ دور با ۳۰۰۰ دور چیست؟
موتور ۱۴۰۰ دور معمولاً یک موتور چهار پل و موتور ۳۰۰۰ دور معمولاً یک موتور دو پل است. در شبکه ۵۰ هرتز، سرعت سنکرون آنها به ترتیب ۱۵۰۰ و ۳۰۰۰ دور بر دقیقه است و سرعت واقعی موتورهای القایی به دلیل لغزش کمی کمتر خواهد بود.
موتور ۱۴۰۰ دور بهتر است یا ۳۰۰۰ دور؟
هیچکدام به طور کلی بهتر نیستند. انتخاب به نوع دستگاه، سرعت مورد نیاز، گشتاور، توان و شرایط کاری بستگی دارد.
موتور ۱۴۰۰ دور چند پل است؟
در شبکه ۵۰ هرتز، موتورهای با سرعت کاری حدود ۱۴۰۰ دور معمولاً چهار پل هستند و سرعت سنکرون آنها ۱۵۰۰ دور بر دقیقه است.
موتور ۳۰۰۰ دور چند پل است؟
در شبکه ۵۰ هرتز، موتور دارای سرعت سنکرون ۳۰۰۰ دور بر دقیقه معمولاً دو پل است.
کدام موتور گشتاور بیشتری دارد؛ ۱۴۰۰ دور یا ۳۰۰۰ دور؟
برای توان یکسان، موتور ۱۴۰۰ دور معمولاً گشتاور بیشتری نسبت به موتور ۳۰۰۰ دور دارد، زیرا گشتاور با توان و سرعت رابطه مستقیم و معکوس دارد.
آیا موتور ۱۴۰۰ دور همان موتور ۱۵۰۰ دور است؟
در بسیاری از موارد منظور همان موتور چهار پل است. ۱۵۰۰ دور سرعت سنکرون در فرکانس ۵۰ هرتز است و سرعت واقعی موتور القایی به دلیل لغزش پایینتر خواهد بود.
آیا موتور ۳۰۰۰ دور دقیقاً ۳۰۰۰ دور میزند؟
در موتور القایی معمولاً خیر. ۳۰۰۰ دور سرعت سنکرون است و سرعت واقعی محور به دلیل لغزش کمی کمتر از آن خواهد بود.
آیا هر دو موتور ۱۴۰۰ و ۳۰۰۰ دور با اینورتر کار میکنند؟
در بسیاری از موارد بله، به شرط سازگاری موتور و اینورتر و رعایت محدودههای مجاز سرعت، فرکانس، خنککاری و گشتاور.
برای گیربکس موتور ۱۴۰۰ دور بهتر است یا ۳۰۰۰ دور؟
هر دو قابل استفاده هستند. انتخاب مناسب به سرعت خروجی، نسبت تبدیل گیربکس، گشتاور مورد نیاز و نوع بار بستگی دارد.